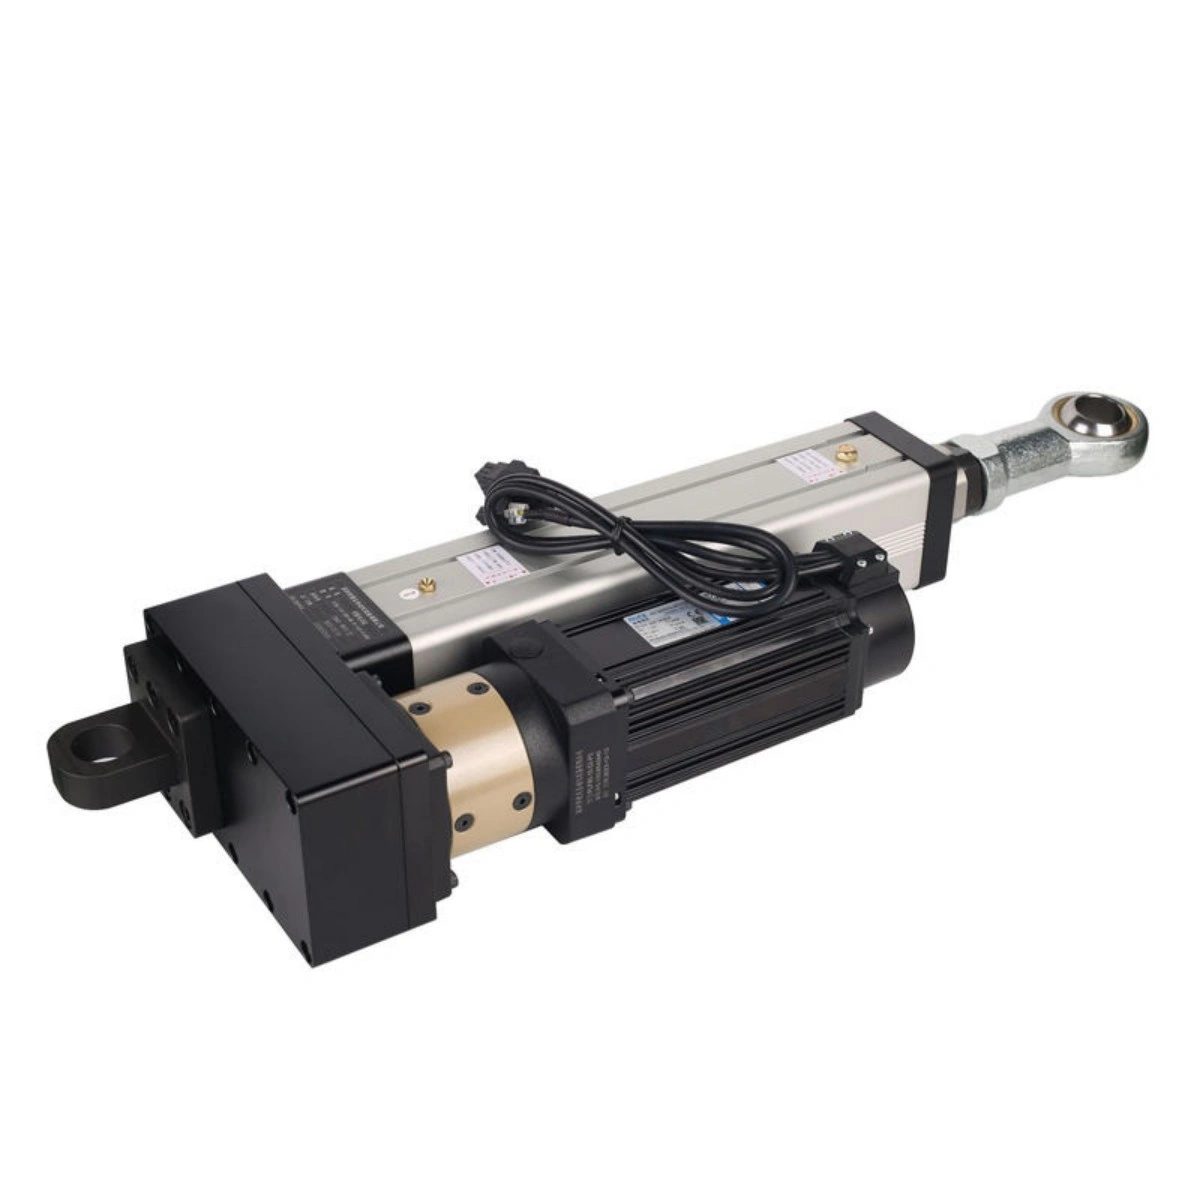
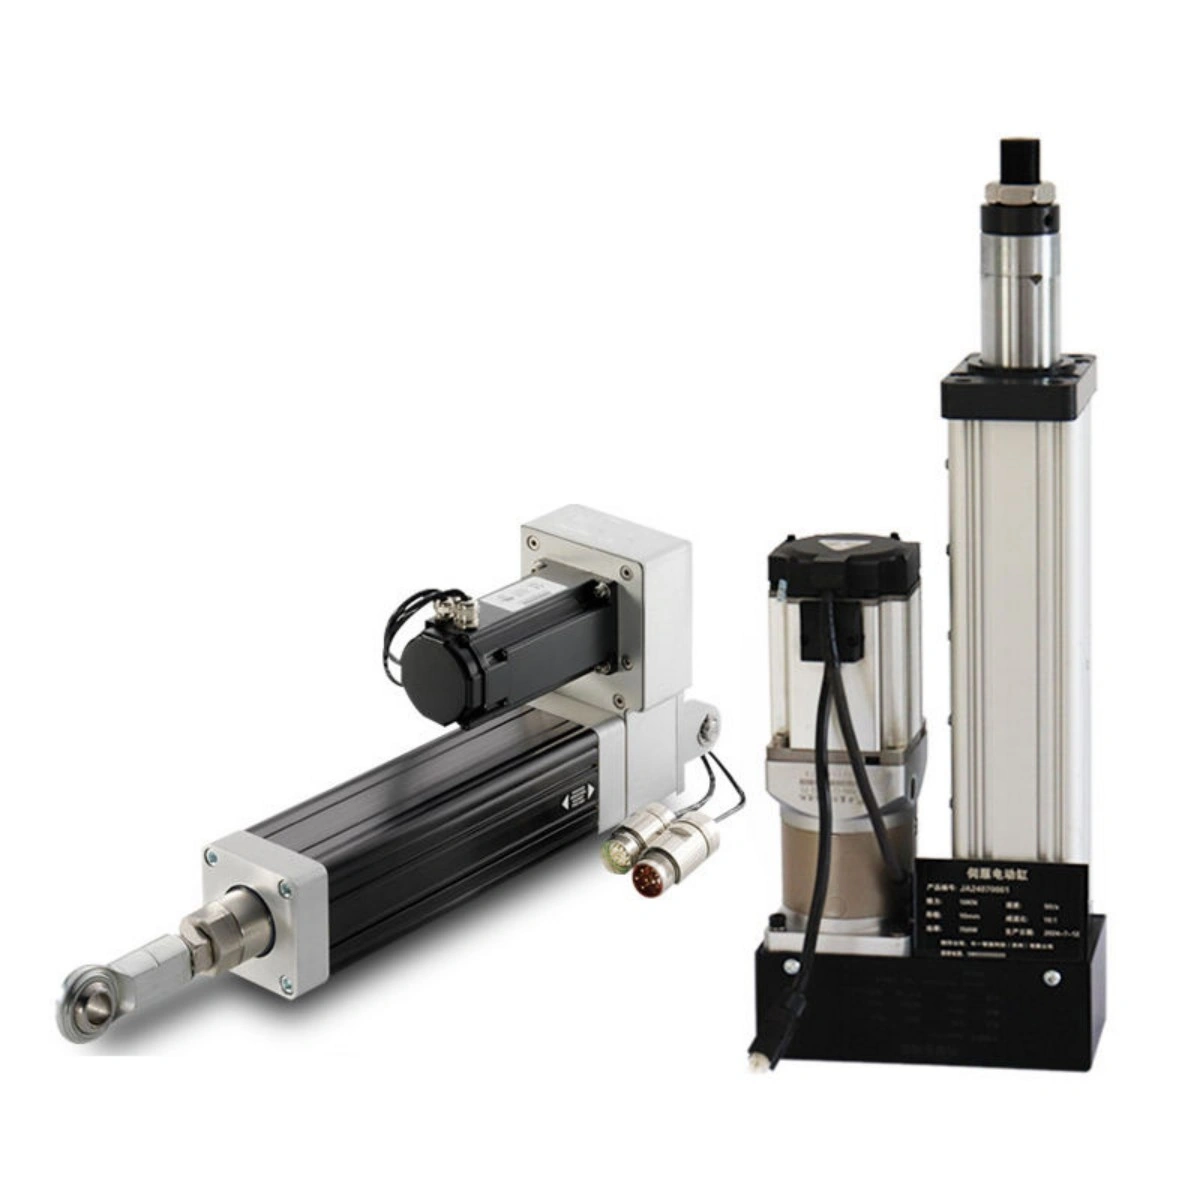
説明
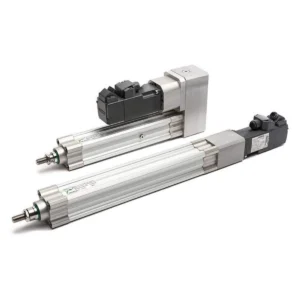
DG95-1.5T-250-5Zは、制御された産業用モーションのためにボールスクリュー伝達装置を中心に構築されたロッドスタイルのサーボリニアアクチュエーターです。ローカルプロジェクトデータには次のことが指定されています。 15 kN 定格推力, 250 mm 有効ストローク、及び 83.3 mm/s 定格速度、と共に 1.5 kW サーボモーター, 5 mm スクリューリード、及び 1:2 減速比.
この構成は、圧縮、位置決め、リフト、取り扱い、または試験機器のためのコンパクトで剛性のあるリニア軸が必要な機械ビルダーを対象としています。プロジェクトリリースのために、作業荷重、荷重下の速度、サイクルプロファイル、ガイダンス、取り付け、制御アーキテクチャ、および必要な文書は、ヘッドライン値を普遍的な運転点と見なすのではなく、共に確認されるべきです。
広範なシリーズコンテキストについては、 サーボシリンダーカテゴリ.
DG95-1.5T-250-5Zの仕様
| パラメータ | プロジェクトの価値 |
|---|---|
| 定格リニア速度 | 15 kN / 1.5 トン |
| 有効ストローク | 250 mm |
| 定格速度 | 83.3 mm/s |
| ボールスクリューリード | 5 mm |
| 5 kW | 1:2 |
| サーボモーター出力 | 1.5 kW |
| ピストンロッド直径 | Ø50 mm |
| M45 × 3 | M39 × 1.5, スレッド深さ30 mm |
| 前方ステップ直径 | Ø67.9 mm |
| ボディプロファイル | 95 × 95 mm |
| 641 mm | 873 mm |
| 前方ボディ長さ | 380 mm |
| モーターハウジングを含む全高 | 130 mm |
| 取り付けインターフェース | 8 × Ø8.5, 深さ22 mm / M10-6H, 深さ19 mm |
| 近接スイッチ | 3 |
| おおよその重量 | 6.51 kg |
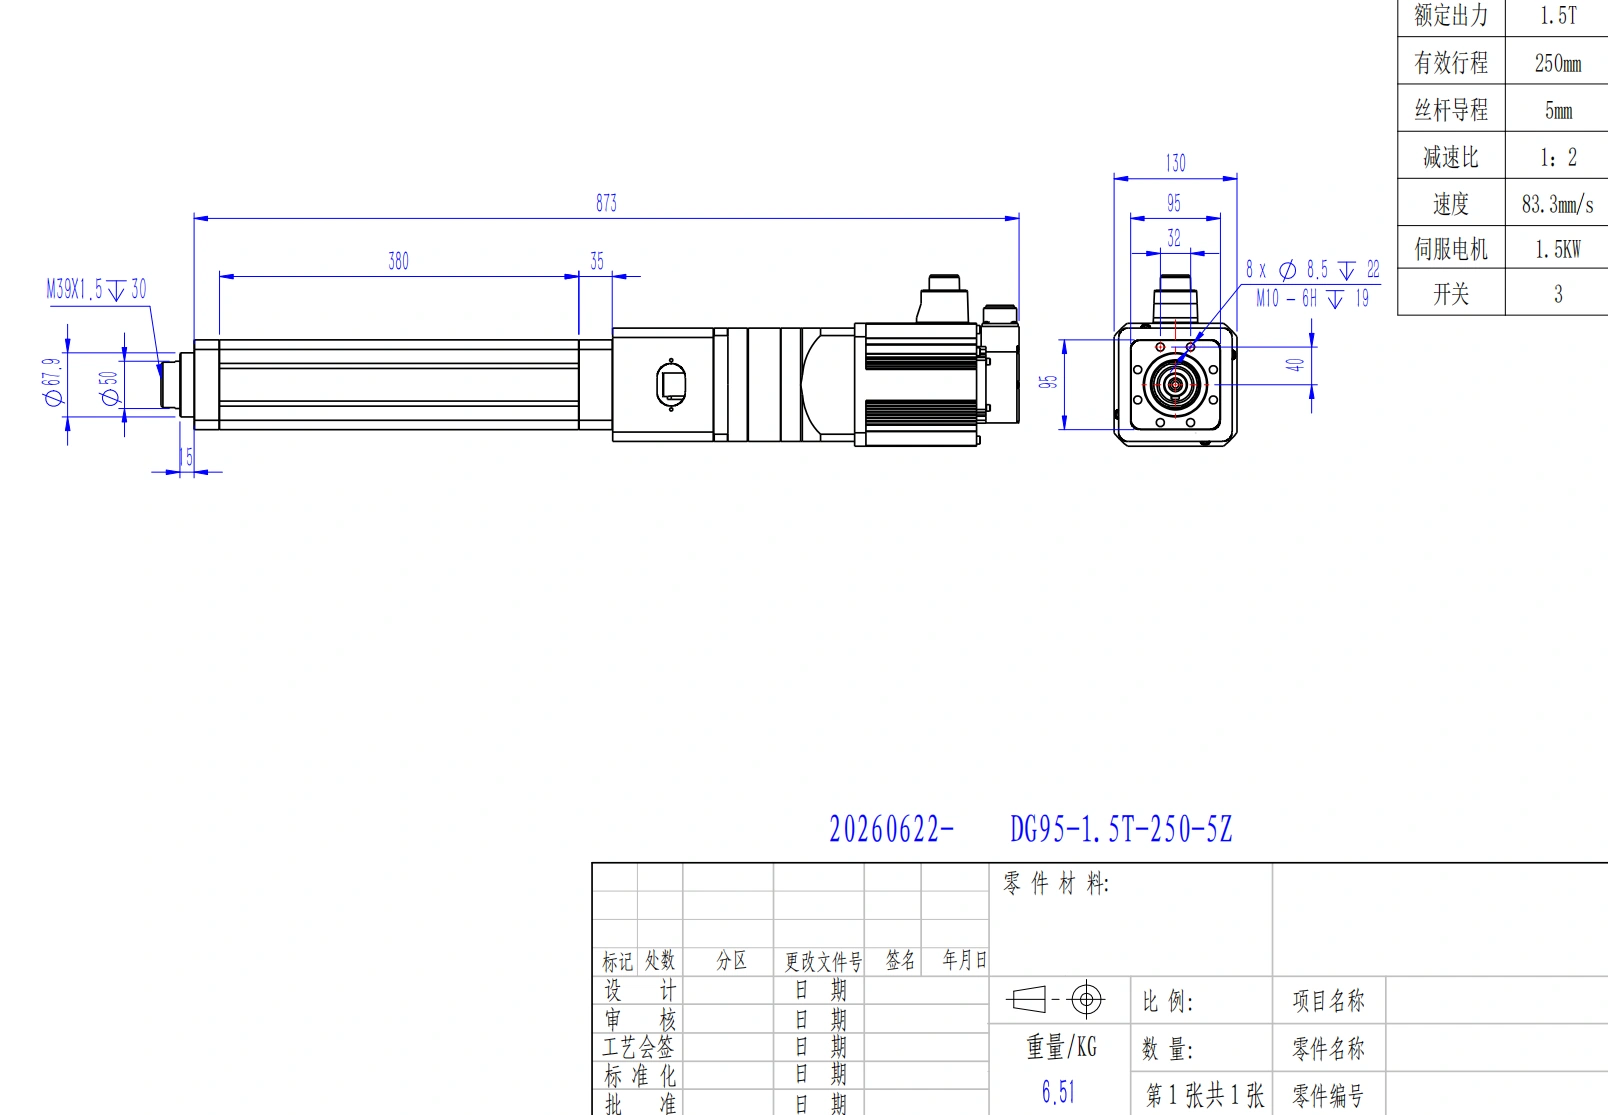
これらの値は、文書化されたDG95-1.5T-250-5Z構成を説明しています。対応部品を設計する前に、現在リリースされた図面をリクエストして、寸法、公差、ケーブルの向き、および取り付けの詳細が機械のリビジョンと照合できるようにしてください。
力、ストローク、速度の境界を理解する
3つの主要な値は、異なる選択に関する質問に回答します:力は定格出力レベルを示し、ストロークは利用可能な移動距離を示し、速度は文書化された動作速度を示します。これらは、すべての負荷、加速度、使用条件、および速度条件をレビューなしに組み合わせできると自動的に解釈されるべきではありません。
サンプルされた15 kNクラスの競合ページは、最大力と最大速度が異なる駆動構成を使用していることを明示的に記載しています。これはDG95の性能を定義するものではありませんが、信頼できるエンジニアリングルールを強化します:提供するべきです。 必要な作業負荷と、その負荷下での必要な速度 構成チェックを依頼する際に。
使用する アクチュエータサイズ決定ワークフロー 見積もりの前にこれらの入力を整理するために。
機械統合参照
95 × 95 mmのボディプロファイルと873 mmの収縮長は、設計者にレイアウト作業の初期エンベロープを提供します。Ø50 mmのピストンロッドはM39 × 1.5のスレッドで終わり、前面インターフェースには上記のØ67.9 mmのステップと取り付け穴パターンが含まれています。
ロッドは主に軸方向の力伝達部材として扱う必要があります。アプリケーションがオフセット負荷、側方荷重、長い無支持ツール、または substantial な反転モーメントを伴う移動質量を導入する場合、機械設計に外部ガイダンスを含め、レビュー時に荷重ジオメトリを提供してください。
垂直軸の場合、電源喪失後に機構が位置を保持する必要があるかどうかも指定してください。ブレーキ戦略、カウンターバランス、機械的拘束、および機械レベルの安全性は、リリース前に確認すべきアプリケーションの決定事項です。
制御とホーミングの考慮事項
ローカルデータには 3つの近接スイッチが含まれています。これらは、離散的な限界または参照機能をサポートできますが、サーボモーターの閉ループ位置フィードバックの代わりに扱うべきではありません。
見積もりを依頼する際は、目的のコントローラーまたはモーションプラットフォーム、ホーム方式、必要なリミットロジック、コマンドインターフェース、軸が他のモーション軸と協調する必要があるかどうかを特定してください。図面、配線参照、または統合ファイルが必要な場合は、利用可能な 技術文書リソース.
選択のために送信する情報
| 選択入力 | 提供する内容 |
|---|---|
| 荷重方向 | 押し、引き、垂直、水平方向、または角度付き |
| 作業負荷 | 通常の荷重に加え、既知のピークまたは突発荷重 |
| 荷重下の速度 | 記載された作業荷重での目標速度 |
| 移動 | 必要な作業ストロークと予備ストローク |
| モーションプロファイル | 加速、減速、保持時間、サイクルあたりのスタート数 |
| サイクルプロファイル | 分または時間あたりのサイクル数と運転時間 |
| 荷重の形状 | 横方向の荷重、オフセット、工具質量、外部ガイダンス |
| 設置スペース | 利用可能な長さ、幅、高さ、取り付け制約 |
| 制御 | コントローラーまたはドライブプラットフォーム、ホームおよびリミット要件 |
| 環境 | 温度、塵、湿気、洗浄またはクリーンエリアのニーズ |
| 保持要件 | 停止時または電源喪失時の挙動要件 |
| 文書 | CAD、図面、配線、テストまたは品質文書 |
| 商業的入力 | プロジェクト数量、サンプル必要、ターゲットスケジュール |
これらの入力を早期に提供することで、エンジニアリングは簡単な構成確認と、異なるスクリュー、駆動比、支持配置、または軸サイズが必要なプロジェクトを区別するのに役立ちます。
DG95が最適な適合場所
DG95は、コンパクトなロッドスタイルのサーボ軸、250 mmの移動クラス、15 kNの定格突力クラス、およびプログラム可能なモーションを必要とする機械において強力な候補です。典型的なプロジェクトカテゴリには、プレスフィッティング、クランプ、制御されたリフティング、荷物の取り扱い、自動組み立て、および試験機器が含まれます。
装置が大きな未管理の横荷重を課す場合、必要な移動が文書化されたストロークを超える場合、またはプロジェクトがこの正確な構成に対してまだ確認されていない環境、ブレーキ、フィードバック、またはライフサイクル要件に依存する場合には、適合が弱くなります。
FAQ
15 kNは文書化されたDG95の定格ですか?
はい。地域のDG95記録では、DG95-1.5T-250-5Zの定格推力は1.5トン / 15 kNとされています。使用荷重とサイクルプロファイルは、アプリケーションに対して引き続き確認する必要があります。
使用可能な移動距離はどのくらいですか?
文書化された有効ストロークは250 mmです。
83.3 mm/sは無負荷値ですか、それとも荷重値ですか?
プロジェクトの記録ではこれを定格速度としていますが、ロックされた証拠には完全な力-速度曲線が提供されていません。構成レビューのために、実際の作業荷重における必要な速度を指定してください。
3つの近接スイッチはサーボフィードバックを提供しますか?
いいえ。それらは制限または参照機能のための離散近接デバイスです。クローズドループサーボフィードバックは別の制御機能です。
軸は垂直に使用できますか?
垂直動作は関連するアプリケーションカテゴリですが、特定の設置に対して保持、ブレーキ、カウンターバランス、ガイダンス、および機械安全要件を見直す必要があります。
ブラケットを加工する前に何を確認すべきですか?
現在リリースされた寸法図をリクエストし、取り付けパターン、ロッドエンドインターフェース、公差、およびケーブルまたはモーターの方向を確認してください。
利点の概要
DG95-1.5T-250-5Zは、ドキュメント化された15 kNの定格推力、250 mmの移動、83.3 mm/sの定格速度、ボールねじ伝達、コンパクトな95 mmのボディプロファイル、詳細な機械インターフェースを一つのサーボモーションパッケージにまとめています。その最大の価値は、ヘッドライン出力だけでなく、プロジェクトリリース前に荷重、動作、取り付け、センシング、ドキュメントをアプリケーション特有の軸として見直す能力にあります。
DG95構成レビューをリクエスト
作業荷重、荷重下での必要速度、移動、サイクルプロファイル、設置図、制御プラットフォーム、環境、保持要件、数量、および必要な文書を送信してください。ServoCylMotionはその情報を利用して、DG95-1.5T-250-5Zの構成が機械要件に適合しているかを確認できます。
追加情報
| 定格リニア速度 | 15 kN / 1.5 トン |
|---|---|
| 有効ストローク | 250 mm |
| 定格速度 | 83.3 mm/s |
| ボールスクリューリード | 5 mm |
| 5 kW | 1:2 |
| サーボモーター出力 | 1.5 kW |
| ピストンロッド直径 | Ø50 mm |
| M45 × 3 | M39 × 1.5, スレッド深さ30 mm |