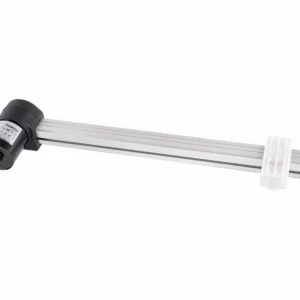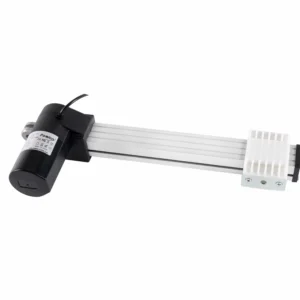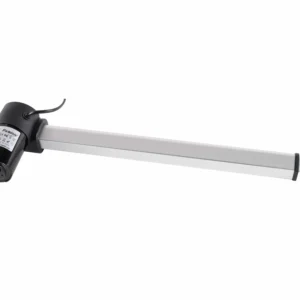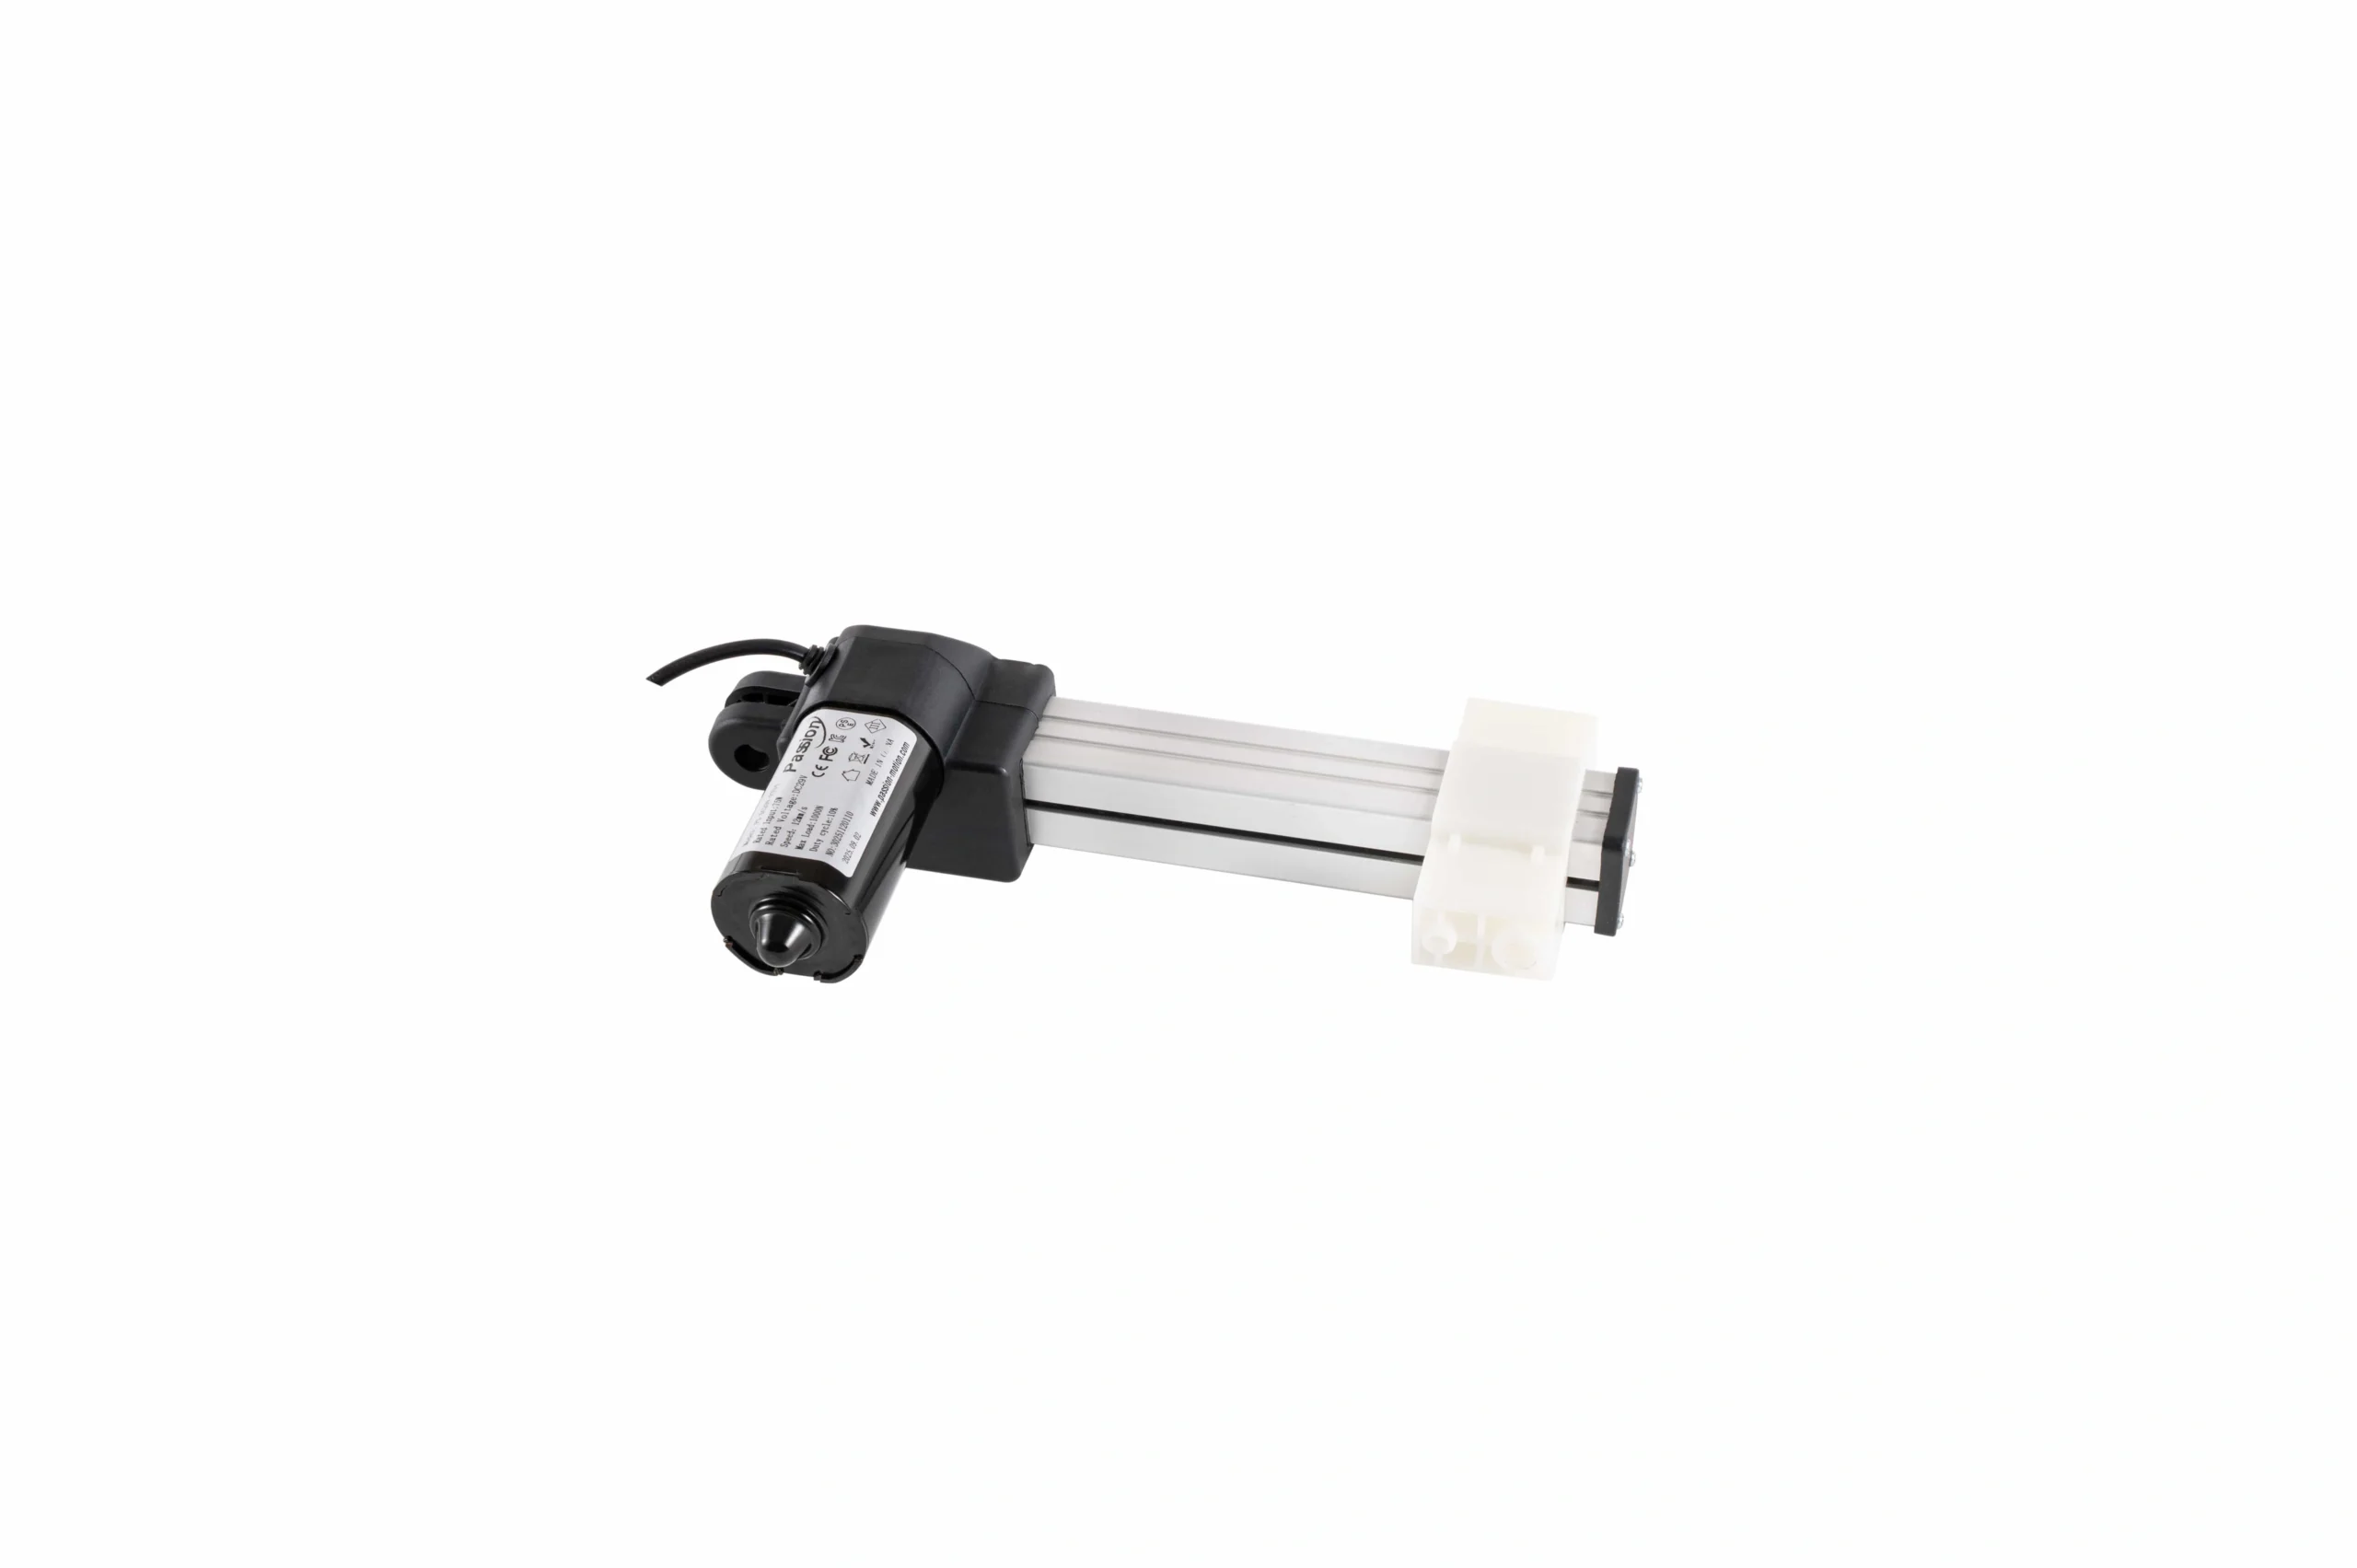
説明
PT04リニアアクチュエーター: 1500N、600mmストローク | ServoCylMotion
メカニズムにPT04を固定する前に。 リニアアクチュエーターの範囲 PT04仕様
PT04の公称値
| パラメータ | リクエストに関する正確なモデルを確認する | 選択ノート |
|---|---|---|
| モデル | これらの値は、発表された選択エンベロープを定義しており、保証された動作ポイントではありません。作業負荷、必要な負荷速度、ストローク、取り付け幾何学、サイクルパターン、制御方法、および動作環境は、構成がリリースされる前に一緒に確認する必要があります。より広範なモデルスクリーニングのためには、 | 利用可能な電源アーキテクチャを確認する |
| 入力電圧 | DC 29V | 1500 N |
| 最大押し力 | 6–35 mm/s | 最大値; 最大速度と一致するとは限らない |
| 速度 | 実際のメカニズム要件から移動を選択する | 公開された範囲; 荷重速度の確認が必要 |
| ストローク | 10–600 mm | ローカル記録には試験基準が記載されていません |
| 稼働率 | 10% | 上記の力、速度、ストローク値は独立した公開限界です。プロジェクトが既知の負荷で特定の速度に依存する場合は、 |
必要な入力を準備し、構成レベルのチェックをリクエストするために使用してください。 アクチュエータサイズ決定ワークフロー PT04は、表面的な最大値だけでなく、実際の動作要件から選択する必要があります。ローカル記録にはPT04の力-速度曲線、電流-負荷曲線、電流消費、フィードバック定義、侵入評価、周囲温度制限、または承認された制御ペアリングが含まれていません。
パフォーマンスと構成の境界
そのため、「1500 Nで35 mm/s」のようなリクエストは、製品範囲に両方の数値が表示されているからといって確認済みとして扱うべきではありません。エンジニアリングレビューは、作業プッシュ負荷とその負荷で必要な速度を取得する必要があります。位置フィードバック、同期動作、ソフトスタート/ストップ、または特定のインターフェースが必要な場合は、これらの要件を別々に述べ、リリース前に確認する必要があります。
使用できます
You can use the 製品選定ツール モデルレベルのスクリーニングを整理するが、最終的な選択は実際のメカニズムと動作サイクルに基づくべきである。
初期取り付けおよび寸法の参照
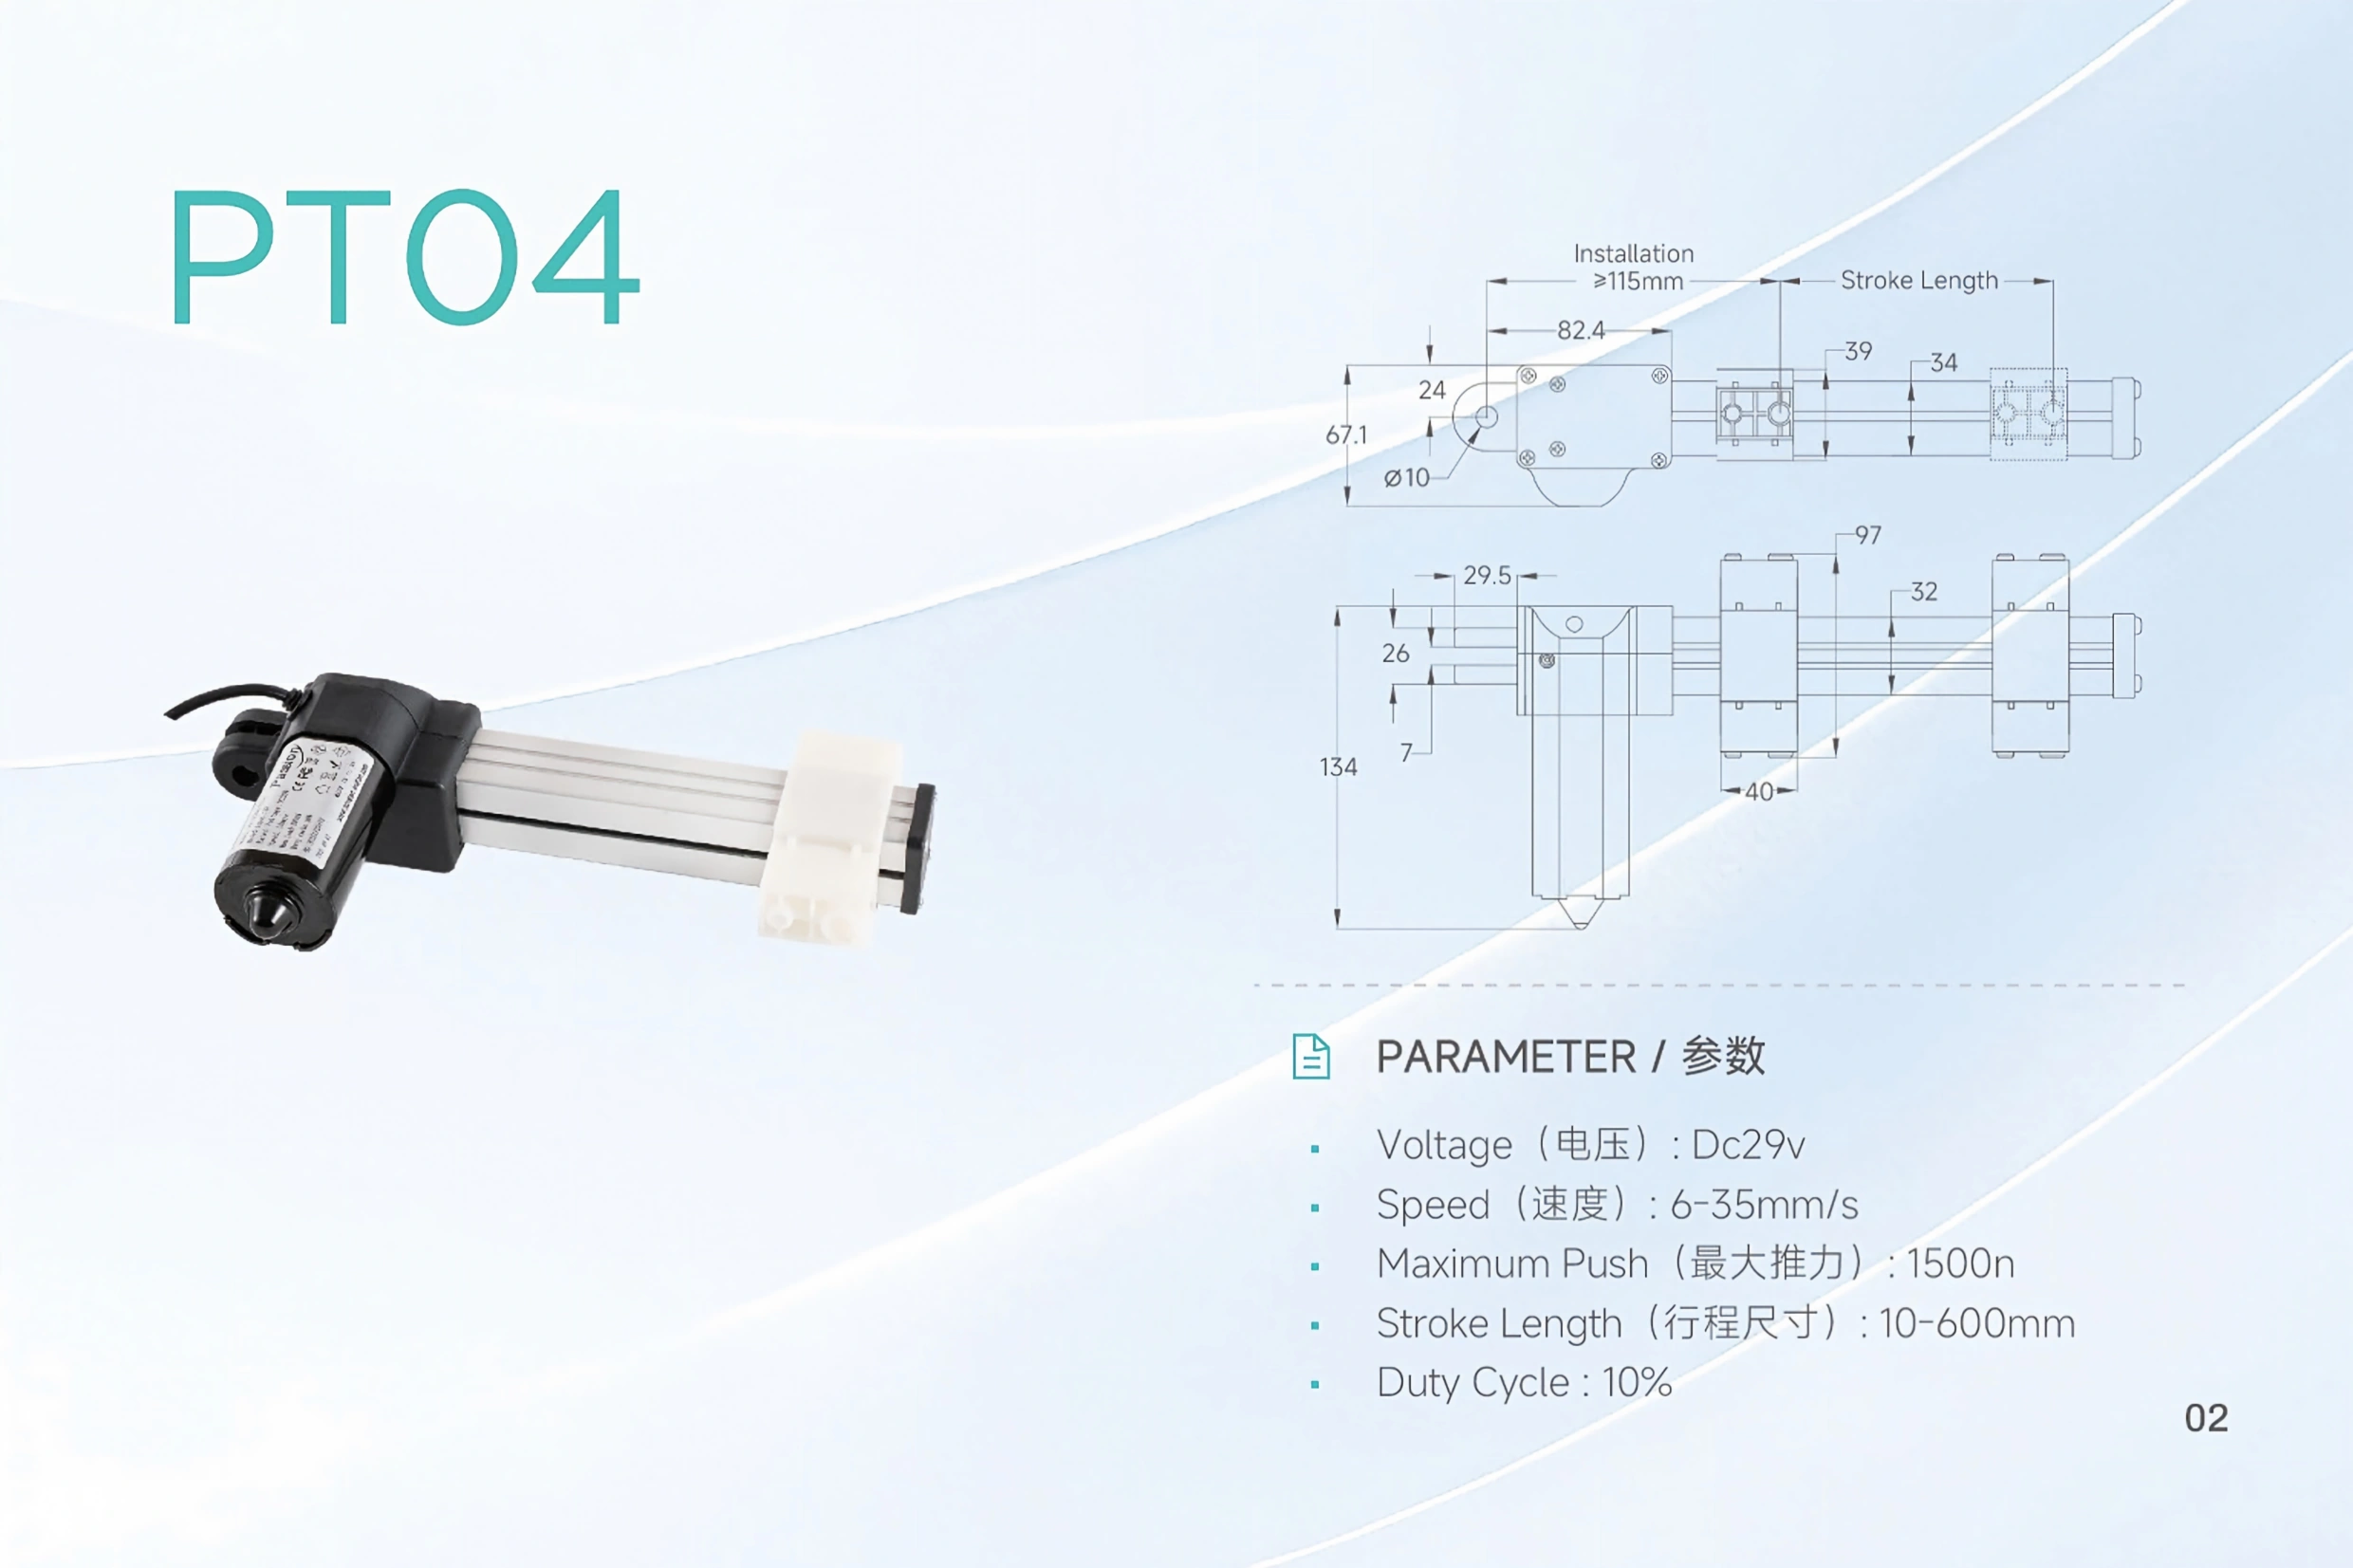
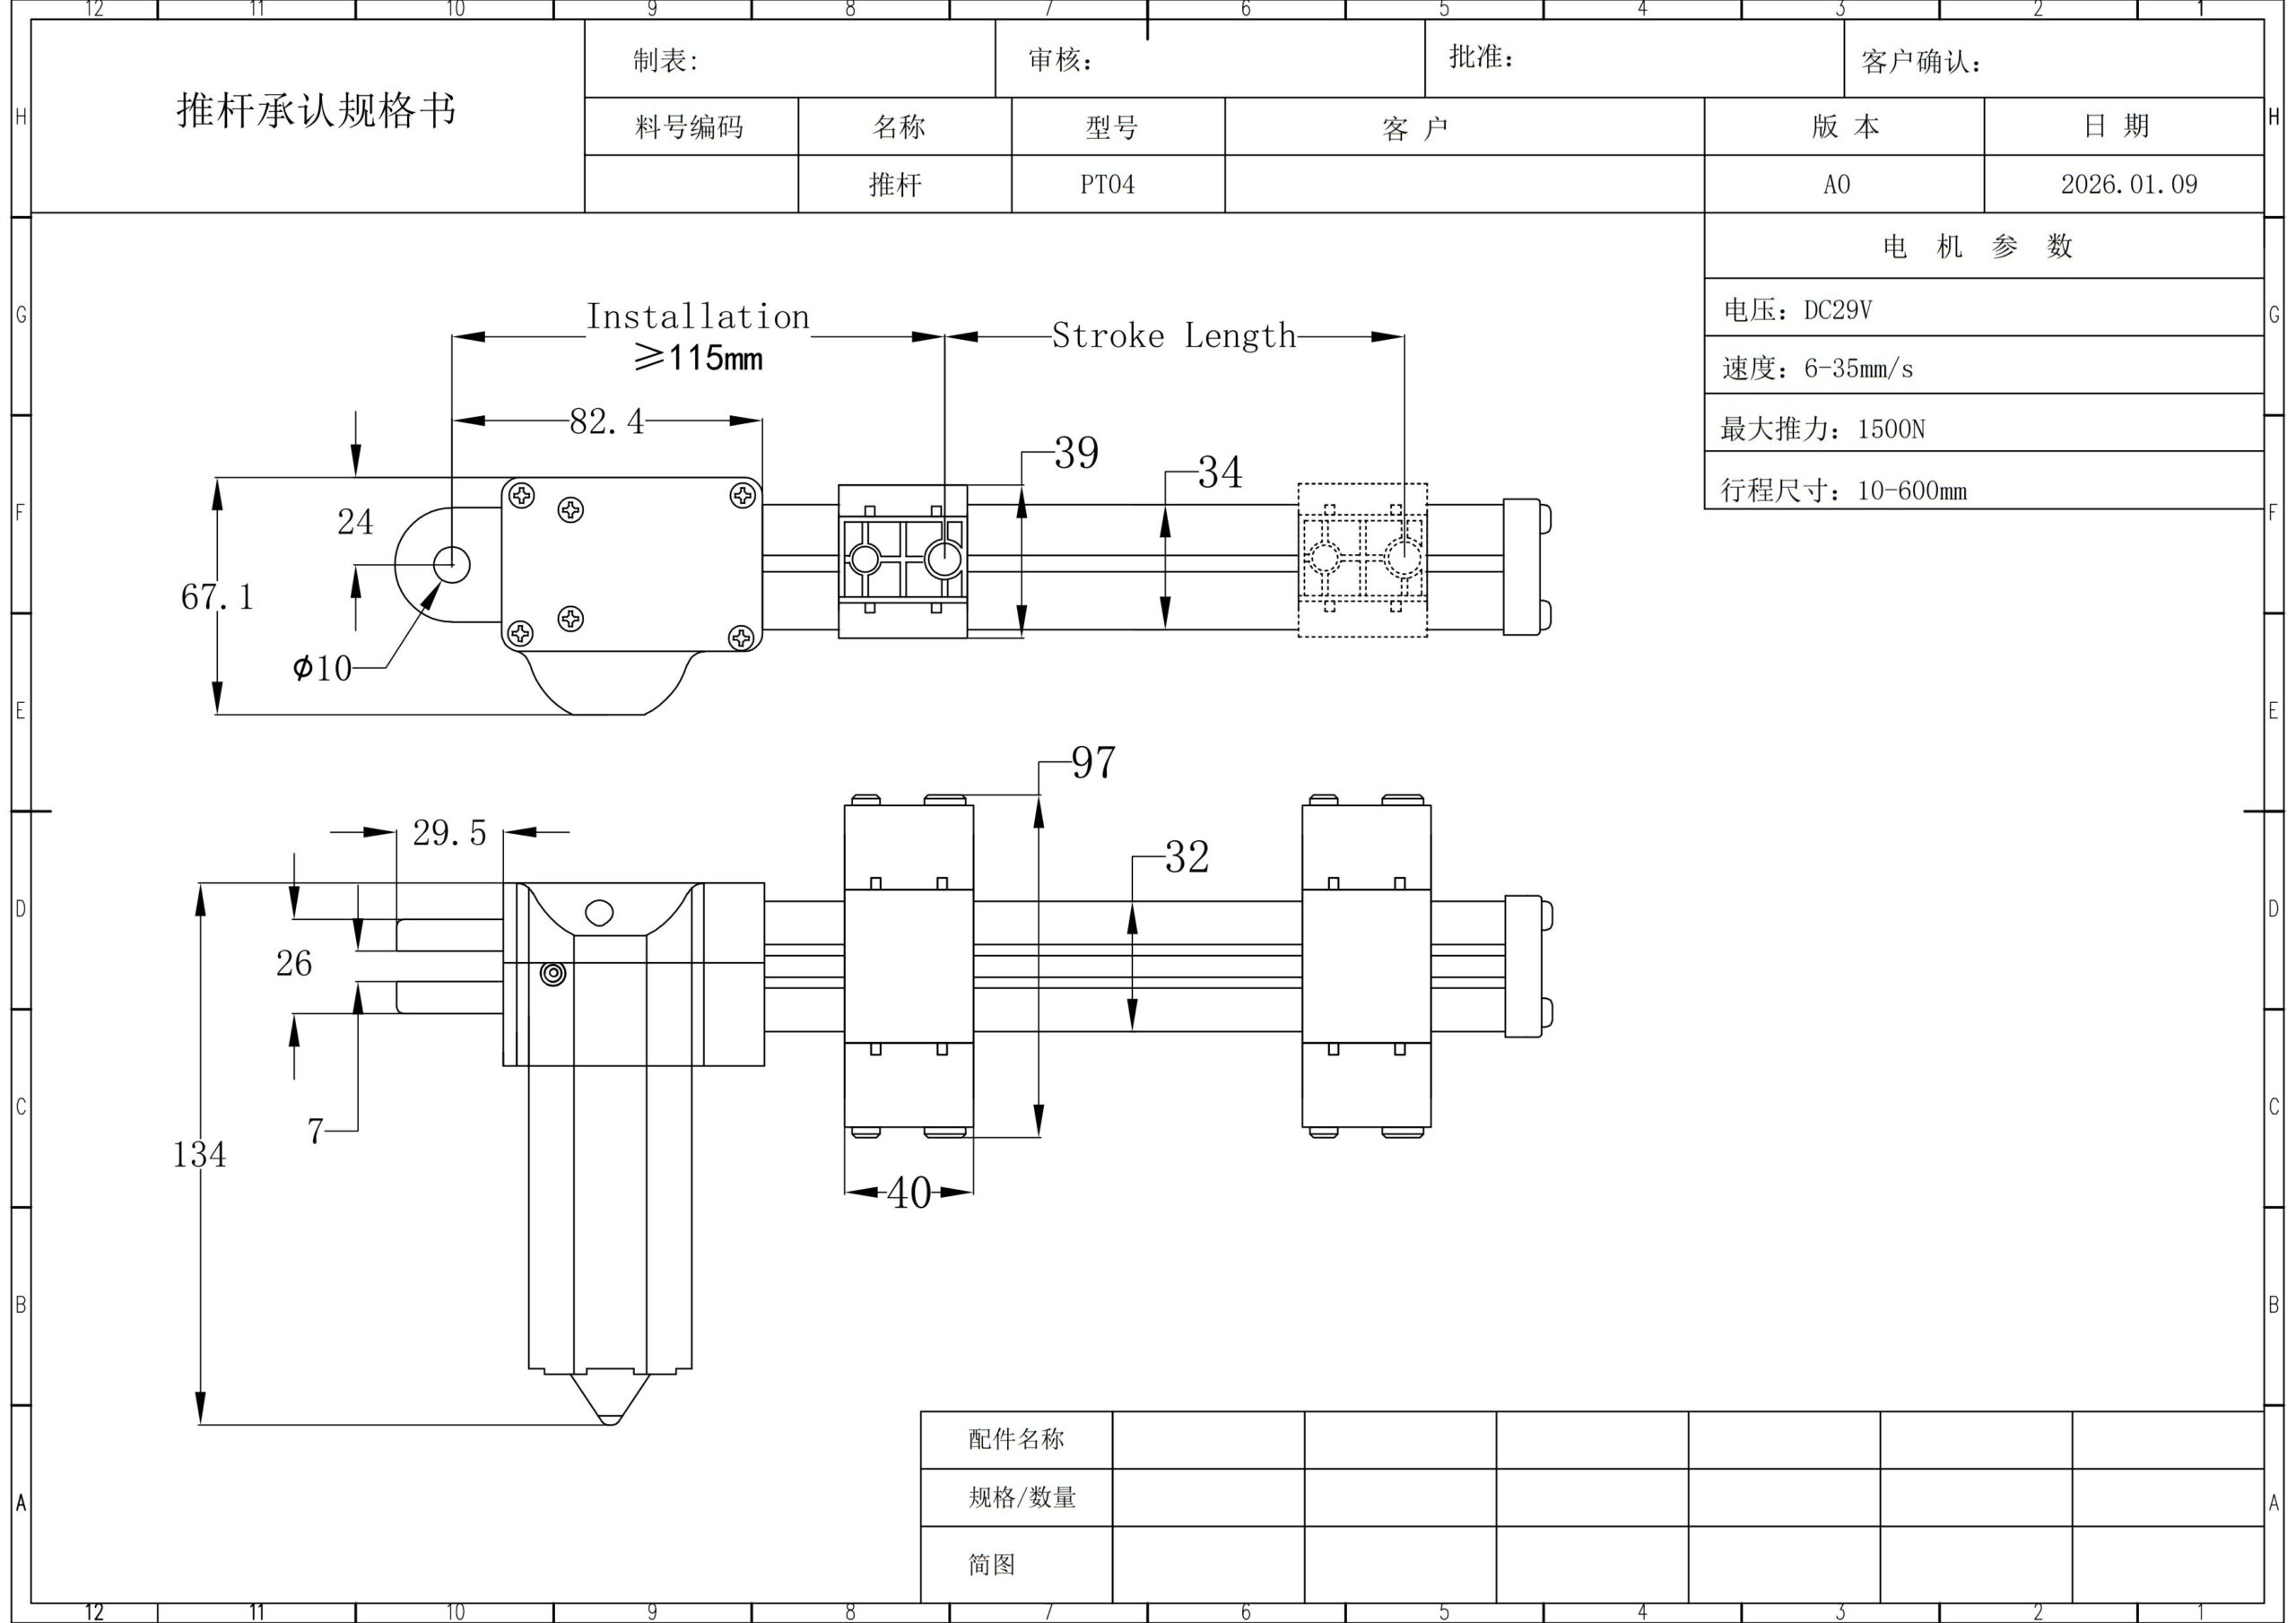
現在のローカル製品記録は以下のPT04寸法参照を提供しています。これらの値は初期エンベロープチェックに役立ちますが、リリースされた公差図面として扱うべきではありません。
| 寸法 | 参考値 |
|---|---|
| 最小取り付け距離 | >= 115 mm |
| 取り付け穴/ピン直径 | 10 mm |
| 固定ブラケット幅 | 134 mm |
| モーター拡張/オフセット高さ | 67.1 mm |
| ブラケットピン中心から端までの距離 | 24 mm |
| 上部ケース/マウント長 | 82.4 mm |
| ケース中間セクションの高さ | 26 mm |
| ケースオフセットステップの高さ | 7 mm |
| ベース取り付けブロックの幅 | 29.5 mm |
| スライダーブロックの長さ | PT04は、低背のプッシュ配置と構成可能な移動範囲を必要とするメカニズムのためのDC 29Vフラットプッシュモーションユニットです。ローカルPT04の製品記録は、最大推力1500 N、発表された速度範囲6–35 mm/s、ストロークオプション10から600 mm、10%のデューティサイクルを一覧にしています。 |
| スライダー本体の幅 | 97 mm |
| スライダーのプロファイル高さ | 32 mm |
| 内軸の高さ | 34 mm |
| 内軸の幅 | 39 mm |
ブラケットや固定穴の位置を機械加工する前に、現在の図面をリクエストし、取り付け距離、ピン形状、荷重方向、アライメント、全ストロークにわたるクリアランスを確認してください。 技術文書エリア は、図面およびデータの要件に対する適切なプロジェクトパスです。
システム計画の入力
PT04の見積もりやエンジニアリングレビューは、機械的および電気的要件が一緒に到着する場合により有用です。
| 提供する入力 | 重要性 |
|---|---|
| 荷重方向と作業荷重 | 実際の押出要件を定義します |
| 必要な荷重速度 | 選択を無条件速度値から防止 |
| 必要なストローク | 移動とメカニズムのジオメトリを設定 |
| 設置可能なスペース | 物理的適合とクリアランスをチェック |
| サイクルパターン | アプリケーションを公表された10%の作業率に関連付ける |
| 動作環境 | 必要な保護または温度の証拠を特定 |
| 制御要件 | 簡単な逆転、位置制御、同期、またはその他のロジックを定義 |
| フィードバック要件 | 未確認のセンサーメソッドを仮定しない |
| コネクタ/配線要件 | インターフェースの不一致を防ぐ |
| 数量とプロジェクト段階 | サンプル、検証、およびリリースのニーズを整列させるのに役立ちます |
| 必要な文書 | 図面、曲線、テスト、または遵守証拠の必要性を明確にします |
PT04が既存の制御アーキテクチャに統合される場合、必要なインターフェースを通じてレビューし、 システム互換性チェックリスト コントローラの電圧、切り替え方法、フィードバックの期待、コネクタの詳細を問い合わせに含めてください。
適合レビュー: PT04が適切な場所
PT04は、DC 29Vを基にした設計が可能な機構、最大1500 Nのプッシュを要求すること、10〜600 mmのストローク、指定された寸法の枠組みを考慮した場合に候補となります。フラットプッシュ形状は、従来のインライン配置をパッケージ化するのが難しい場合に便利ですが、最終的な取り付けジオメトリが確認されている必要があります。
特定の力-速度の組み合わせ、特定の環境評価、定義されたフィードバック技術、リリースされた寸法の許容度、または事前承認されたコントローラのペアリングに依存する設計の場合、PT04はページ単独では承認されるべきではありません。これらの項目はモデル固有の確認が必要です。
見積もり-リリースチェックリスト
モデルを図面または購入仕様に置く前に確認してください:
- 作業プッシュ負荷および必要な読込速度;
- 選択したストロークおよびフルトラベルクリアランス;
- マウントピンのジオメトリとアライメント。
- サイクルパターンと休止時間;
- 電源およびスイッチングアーキテクチャ;
- フィードバック、コネクタ、および制御要件;
- 動作環境;
- 現在の寸法図面;
- 必要な性能曲線または資格文書。
- 数量、サンプルの必要性、および目標スケジュール。
PT04 FAQ
PT04の最大プッシュ力は何ですか?
地元のPT04記録では、最大プッシュ力は1500 Nと記載されています。これは最大値であり、すべての速度またはストロークオプションがその負荷で利用可能であると考えるべきではありません。
PT04の速度範囲はどのくらいですか?
公表された範囲は6〜35 mm/sです。負荷の下で特定の速度が必要な設計には、作業負荷を提供し、構成レベルの確認を要求してください。
利用可能なストローク範囲は何ですか?
地元の記録では10〜600 mmと記載されています。選択したストロークは、設置スペースと完全な移動クリアランスに対して確認する必要があります。
PT04はどの電圧を使用しますか?
PT04はDC 29Vとして記載されています。プロジェクトのために完全な電力およびスイッチングアレンジメントをレビューする必要があります。
10%のデューティサイクルとは何を意味しますか?
地元の記録では10%とされていますが、試験の基準や正確な稼働/停止のタイミングは提供されていません。これは公表された制限として使用し、サイクルのタイミングが重要な場合は明確な説明を要求してください。
1500 Nと35 mm/sを同時に想定できますか?
いいえ。ページにはその動作点を証明するPT04の力-速度曲線は含まれていません。作業負荷と要求される負荷速度を提出してレビューを求めてください。
記載されている寸法はブラケットの機械加工の準備が整っていますか?
これは、現地の製品記録からの予備的な参照です。公表された現在の図面を確認してから、トレランスや加工ジオメトリを決定してください。
特定のフィードバックまたはコントローラーインターフェースは含まれていますか?
このページに使用された地元の証拠はそれを定義していません。要求される制御およびフィードバック方法を問い合わせ時に示し、構成が確認できるようにしてください。
利点の概要
PT04は、1500 Nの公表された押し上げ力、6–35 mm/sの速度範囲、10–600 mmのストローク範囲、DC 29Vの入力、およびフラットプッシュレイアウトを1つのモデルファミリーに統合しています。ページでは、重要な選択境界が明らかになります:荷重速度、マウントジオメトリ、サイクル、環境、制御、および文書要件は、リリース前にともに確認する必要があります。
PT04構成レビューをリクエストする
動作負荷、必要な荷重速度、ストローク、利用可能な取り付けスペース、サイクルパターン、環境、制御およびフィードバックのニーズ、数量、および必要な文書を送信してください。ServoCylMotionは、ヘッドライン値だけから選択するのではなく、実際のメカニズムに対してPT04をレビューできます。
追加情報
| モデル | これらの値は、発表された選択エンベロープを定義しており、保証された動作ポイントではありません。作業負荷、必要な負荷速度、ストローク、取り付け幾何学、サイクルパターン、制御方法、および動作環境は、構成がリリースされる前に一緒に確認する必要があります。より広範なモデルスクリーニングのためには、 |
|---|---|
| 入力電圧 | DC 29V |
| 最大押し力 | 6–35 mm/s |
| 速度 | 実際のメカニズム要件から移動を選択する |
| ストローク | 10–600 mm |
| 稼働率 | 10% |